

Pasivni in aktivni eksoskeleti: kakšna je razlika?
Pasivni in aktivni eksoskelet se razlikujeta predvsem po tem, od kod pridobita energijo za podporo uporabniku. Pasivni eksoskelet izkorišča mehanske lastnosti materialov in gibanje človeka, medtem ko aktivni eksoskelet za delovanje potrebuje električno energijo. Ta razlika vpliva na stopnjo podpore, maso, način uporabe, vzdrževanje, ceno in primernost naprave za posamezno delovno nalogo.
Pasivni eksoskeleti
Pasivni eksoskelet nima motorjev, senzorjev za krmiljenje pogona ali baterije. Podporo ustvarja z mehanskimi elementi, kot so vzmeti, elastični trakovi, blažilniki in prožni kompozitni elementi. Slednji med delom ustvarjajo podporni navor okoli sklepa, zaradi česar je za izvedbo giba potrebna manjša mišična sila.
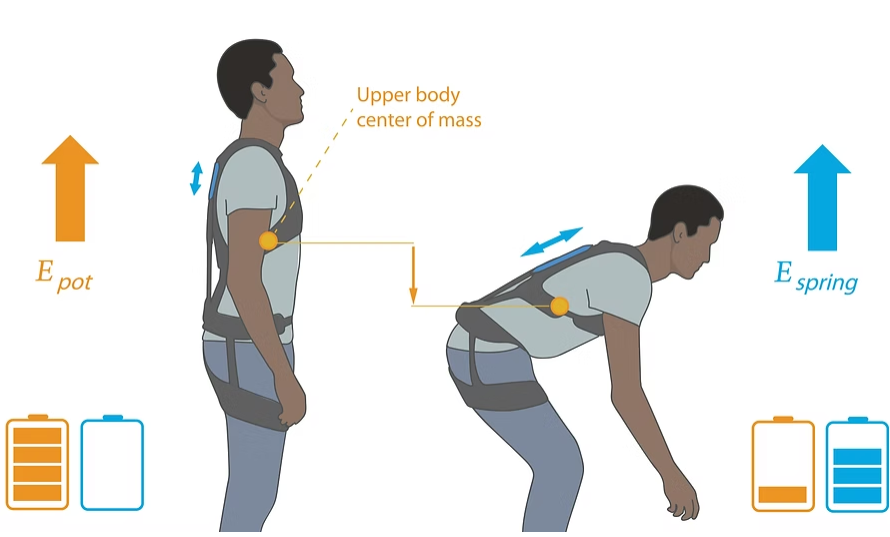
Ko se uporabnik skloni ali spusti roke v smeri delovanja gravitacije, se del energije tega gibanja shrani v vzmeteh, elastičnih trakovih ali drugih prožnih elementih eksoskeleta. Ti se pri tem raztegnejo ali upognejo. Ko se uporabnik ponovno vzravna oziroma dvigne roke, se shranjena energija sprosti in ustvari podporno silo, ki mišicam olajša gibanje v nasprotni smeri delovanja gravitacije.
Ker eksoskelet spremeni velikost in porazdelitev mehanskih obremenitev na telo, so laboratorijske meritve pomembne za objektivno presojo njegovega delovanja in razbremenilnega učinka. Delovanje eksoskeletov Auxivo je podprto z več kot 20 raziskovalnimi objavami. Te vključujejo raziskave zunanjih ustanov in raziskave, izvedene v sodelovanju s podjetjem Auxivo AG. Eksoskeleti so bili preverjeni z laboratorijskimi in terenskimi meritvami mišične aktivnosti in utrujenosti, gibanja telesa, podpornih sil ter fiziološke obremenitve.
Prednosti in omejitve pasivne podpore
Pasivni eksoskeleti so praviloma lažji in konstrukcijsko preprostejši. Ogrodje Auxivo LiftSuit je naprimer narejeno iz tekstila. Pasivni eksoskeleti ne potrebujejo polnjenja baterij, zato jih je mogoče uporabljati ves delovni čas. Zaradi manjšega števila elektronskih ter pogonskih delov sta navadno preprostejša tudi vzdrževanje in uporaba. Običajno so lažji in manj obsežni zato je njihova uporaba manj okorna. Manj posegajo v delovni prostor in so primernejši tudi za prostorsko omejena delovna mesta. Pasivni eksoskeleti imajo praviloma nižjo nakupno ceno in nižje stroške vzdrževanja.
Njihova omejitev je, da zaradi odsotnosti motornega pogona običajno nudijo manjšo stopnjo podpore. Poleg tega je prilagajanje podpore med posameznimi fazami giba omejeno, medtem ko jo lahko aktivni eksoskelet s pomočjo senzorjev in krmilnega sistema prilagaja položaju telesa ali fazi gibanja. Kot omejitev lahko štejemo tudi to, da pasivni eksoskelet ne dodaja zunanje mehanske energije temveč mora uporabnik najprej z lastnim gibanjem vnesti energijo za podporo. Vendar dobro zasnovan pasivni eksoskelet zato izkorišča gibanje uporabnika, težo telesa in delovanje gravitacije, da energijo shrani v mehanske elemente ter jo sprosti takrat, ko je podpora potrebna.
Aktivni eksoskeleti
Aktivni eksoskelet uporablja električni, pnevmatski ali hidravlični pogon. Električno gnani sistemi so navadno opremljeni z baterijo, motorji, senzorji in krmilno enoto. Senzorji zaznavajo položaj telesa, smer gibanja ali silo, krmilni sistem pa na tej osnovi določi, koliko podpore naj ustvari pogon.
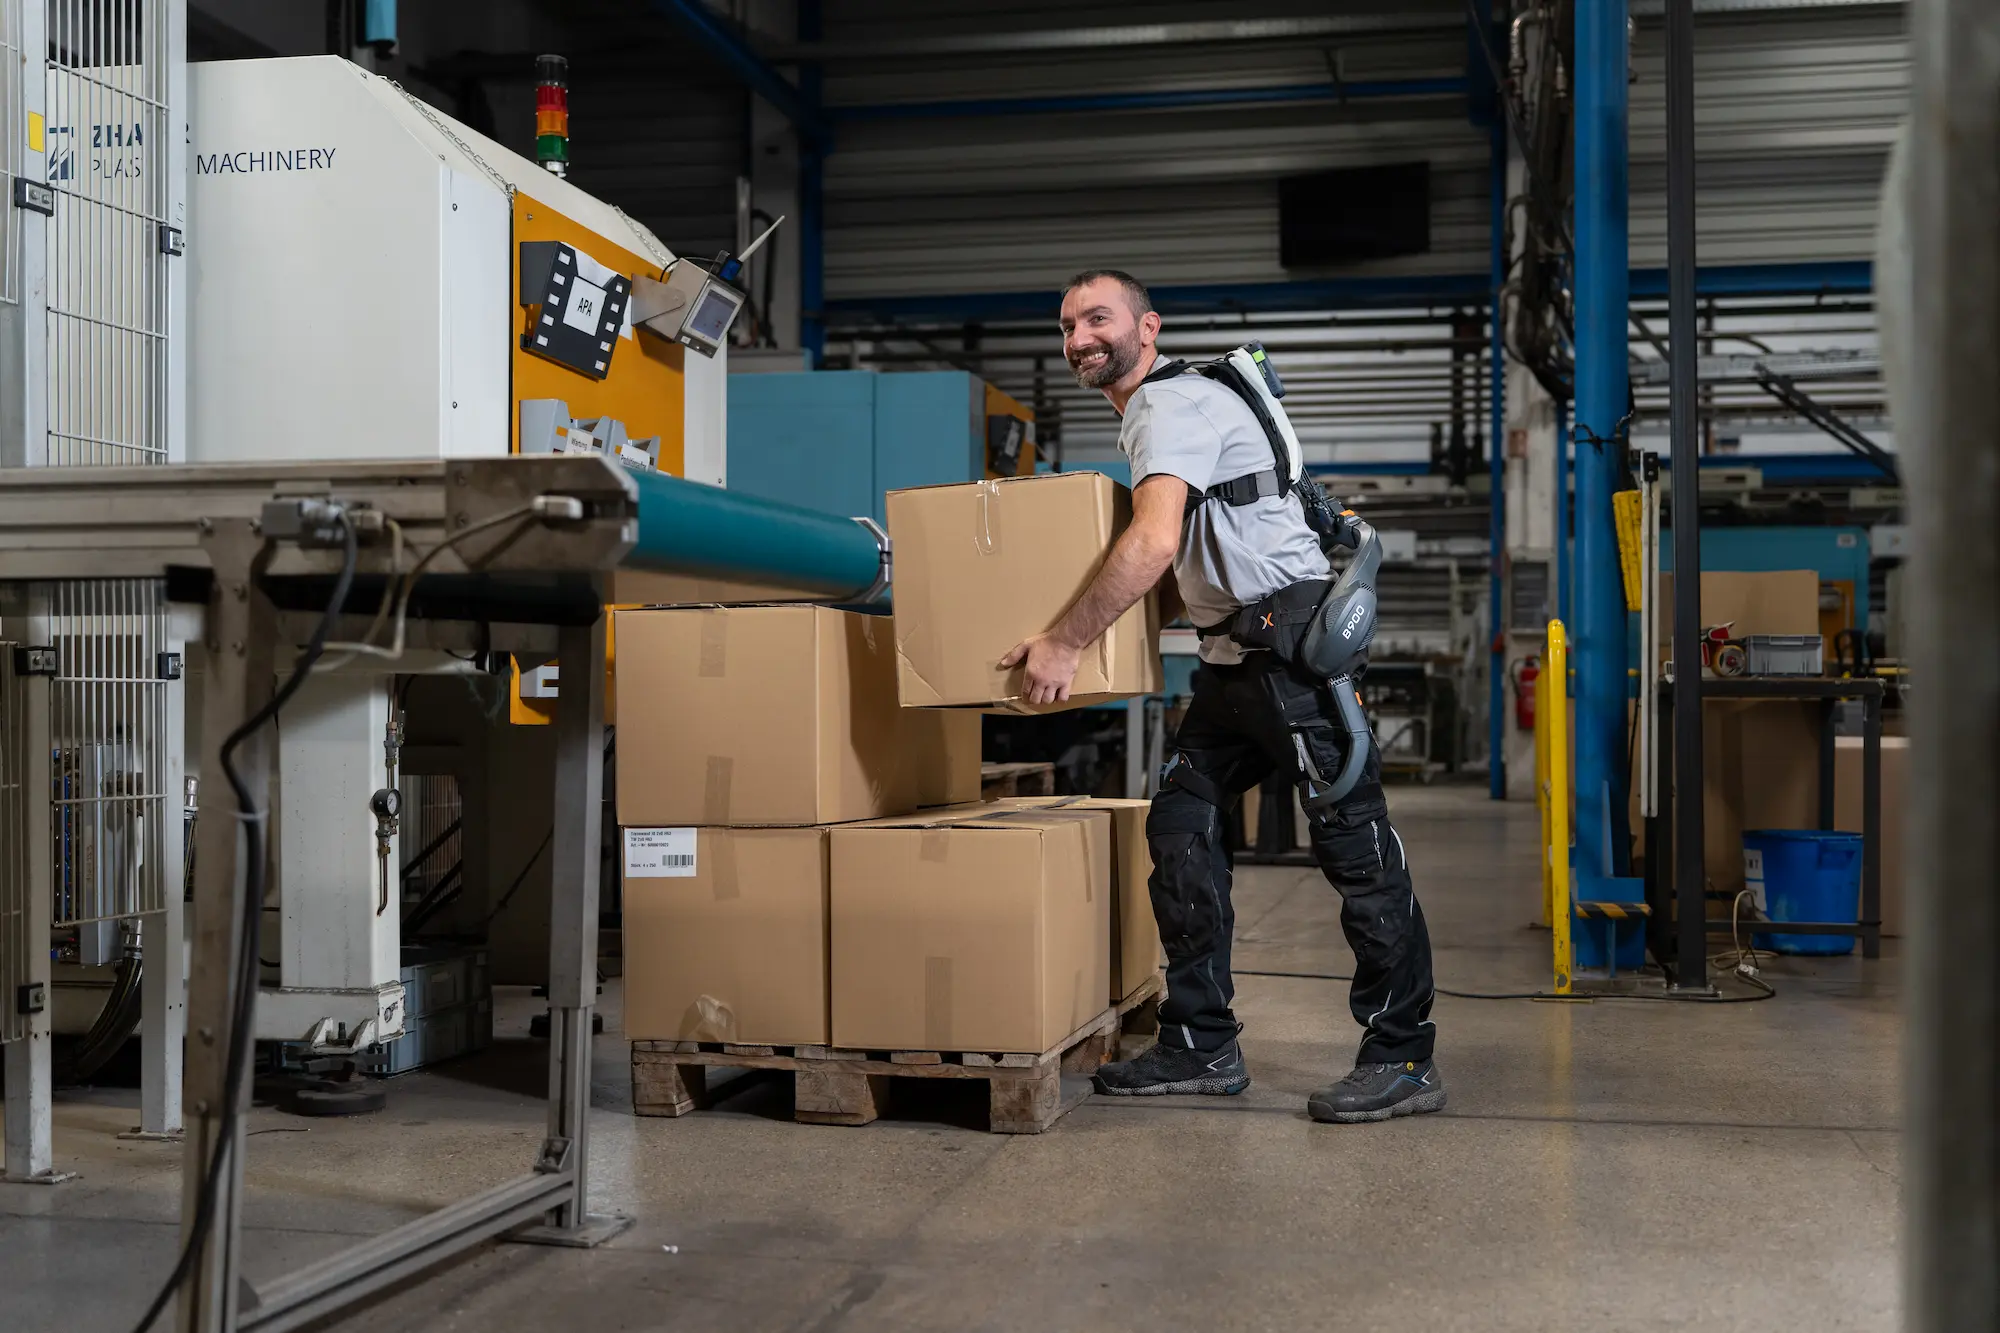
Ker ima naprava zunanji vir energije, lahko ustvari dodatno mehansko delo. Podpora zato ni omejena samo na energijo, ki jo je v sistem vnesel uporabnik. Aktivni eksoskelet lahko na primer poveča pomoč med dvigovanjem bremena, jo zmanjša med hojo in jo prilagodi različnim fazam delovne naloge.
Prednosti in omejitve aktivne podpore
Glavna prednost aktivnega sistema je možnost večje in bolj prilagodljive podpore. To je lahko pomembno pri ponavljajočem se dinamičnem dvigovanju, večjih bremenih ali nalogah, pri katerih se potreba po podpori med gibanjem spreminja. V nekaterih neposrednih primerjalnih raziskavah so aktivni hrbtni eksoskeleti med dinamičnimi nalogami bolj zmanjšali aktivnost opazovanih mišic kot primerjani pasivni sistemi (Leo et al., 2025; Poliero et al., 2022).
Aktivni eksoskelet je zaradi motorjev, baterije in krmilnih elementov navadno težji, večji ter dražji. Baterijo je treba polniti, naprava pa zahteva več vzdrževanja. Pomembna je tudi zanesljivost krmiljenja, saj mora sistem pravilno prepoznati gibanje uporabnika. Če pomoč ni časovno ali smerno ustrezna, lahko eksoskelet ovira izvedbo naloge. Dodaten izziv je lahko uporabniška izkušnja. Zaradi zahtevnejšega nameščanja, nastavitev, polnjenja in upravljanja različnih načinov podpore je uporaba aktivnega eksoskeleta lahko manj preprosta, kar lahko vpliva tudi na sprejetost eksoskeleta med zaposlenimi.
Pasivni ali aktivni eksoskelet. Katerega izbrati?
Pasivni eksoskelet je lahko smiselna izbira, kadar so uporabniki podvrženi delu v predklonjenem položaju, ponavljajočem dvigom bremen, kadar nam je pomemben dejavnik enostavna uporaba in neodvisnost od baterije. Aktivni eksoskelet pride v poštev, kadar delovna naloga zahteva manipulacijo težjih bremen ali sproti prilagodljivo podporo.
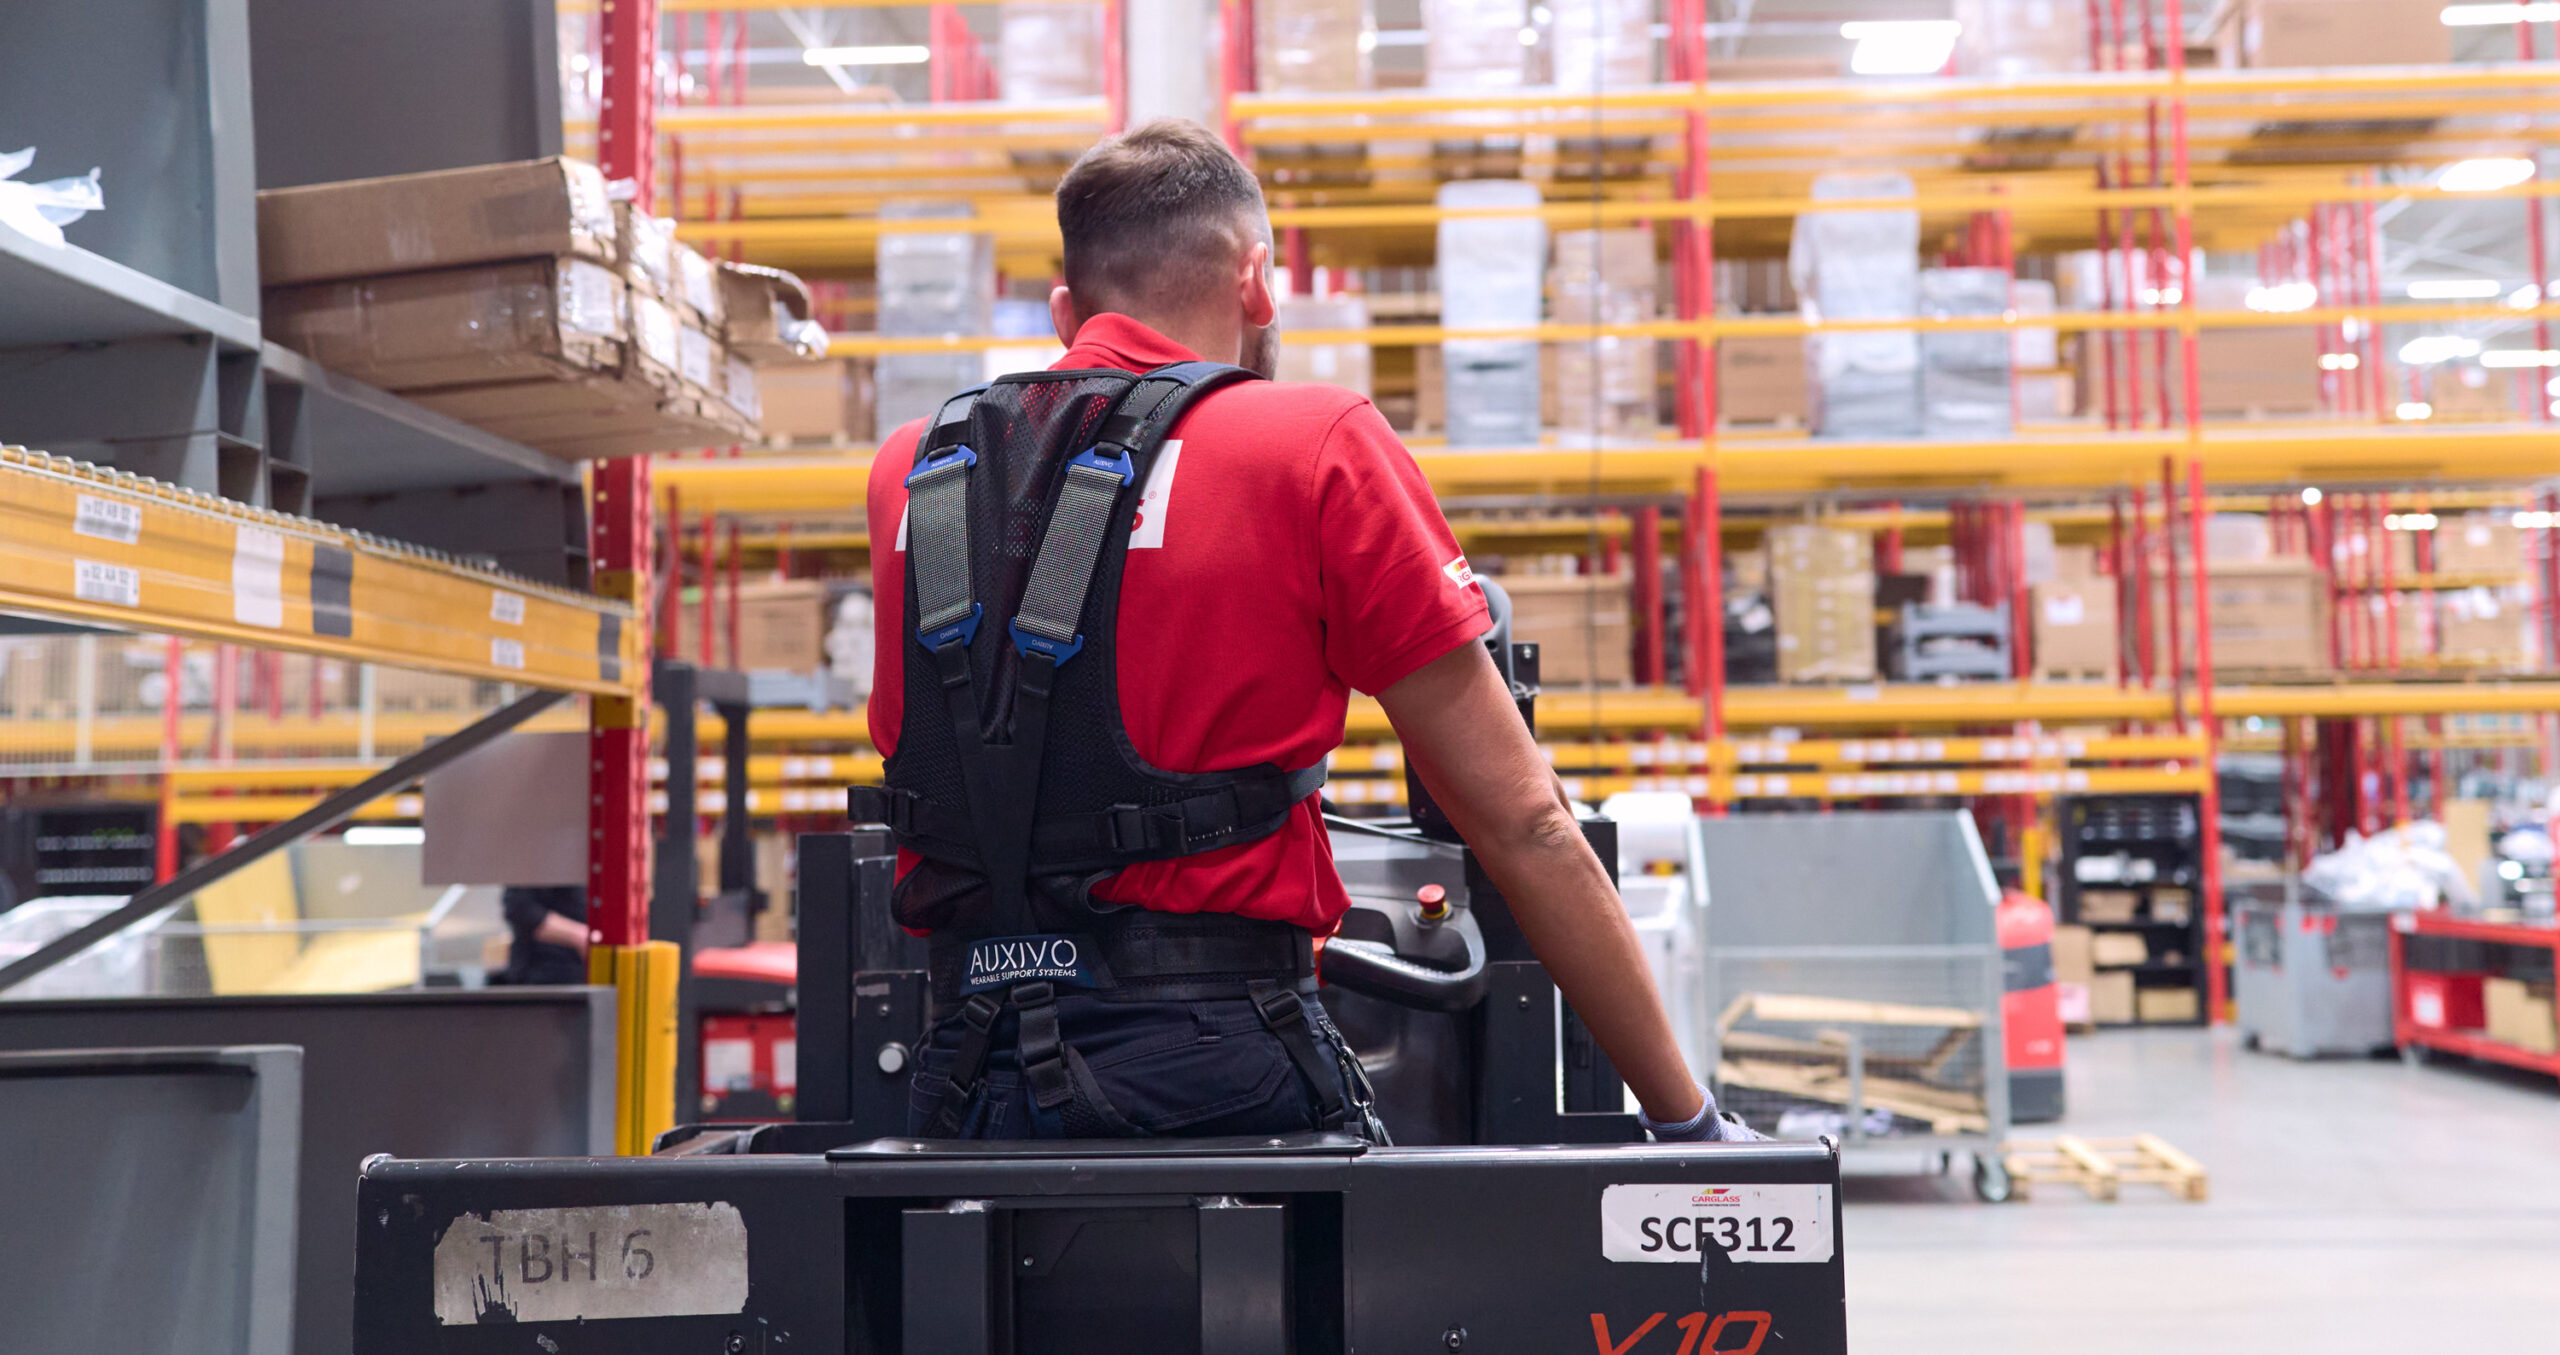
Pri izbiri eksoskeleta je treba poleg stopnje razbremenitve upoštevati tudi udobje med nošnjo, varnost in svobodo gibanja. Pomembno je preveriti, ali naprava ovira hojo, sedenje, obračanje ali dostop do delovnega mesta ter ali je združljiva z zaščitno opremo. Upoštevati je treba tudi temperaturo delovnega okolja in pričakovano življenjsko dobo eksoskeleta. Vsi navedeni dejavniki vplivajo na pripravljenost zaposlenih za redno uporabo.
Praktična predstavitev ter testiranje v delovnem okolju omogočata, da se pred nakupom preveri delovanje naprave pri dejanskih nalogah. V podjetju Forthera vam pri tem pomagamo izbrati primeren eksoskelet in pripraviti preizkus v vašem delovnem okolju.
Viri:
*Poliero T, Lazzaroni M, Toxiri S, idr. (2022). Active and Passive Back-Support Exoskeletons: A Comparison in Static and Dynamic Tasks. IEEE Robotics and Automation Letters, 7, 8463–8470. https://doi.org/10.1109/LRA.2022.3188439
*Lei T, Yang M, Zeng Z, idr. (2025). Effects on muscular activity and usability of soft active versus rigid passive back exoskeleton during symmetric lifting tasks. Scientific Reports, 15, 29839. https://pubmed.ncbi.nlm.nih.gov/40813418/